
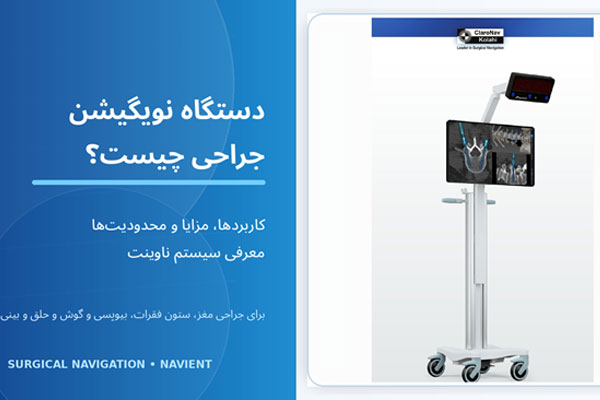
دستگاه نویگیشن جراحی چیست؟
کاربردها، مزایا، محدودیتها و معرفی سیستم Navient
دستگاه نویگیشن جراحی چیست؟ کاربردها، مزایا و معرفی سیستم Navient
در جراحی مغز، ستون فقرات و قاعده جمجمه، تفاوت چند میلیمتر میتواند مسیر ابزار را به ساختارهایی مانند عصب، رگ، نخاع، چشم یا بافت سالم نزدیک کند. به همین دلیل، اتکا به شناخت آناتومی و تصاویر قبل از عمل، در بسیاری از جراحیهای پیچیده با ابزارهای هدایت تصویری تکمیل میشود. دستگاه نویگیشن جراحی یکی از مهمترین این فناوریهاست؛ سامانهای که تصاویر بیمار را به یک نقشه قابل استفاده در اتاق عمل تبدیل میکند و موقعیت ابزار جراحی را نسبت به آن نقشه نشان میدهد.
| پاسخ سریع برای Featured Snippet دستگاه نویگیشن جراحی یا Surgical Navigation System، سامانهای رایانهای است که تصاویر CT یا MRI بیمار را با آناتومی واقعی او همتراز میکند و موقعیت ابزارهای ردیابیشده را نسبت به این تصاویر روی نمایشگر نشان میدهد. این فناوری به برنامهریزی برش و مسیر، یافتن ضایعه و کنترل جهت ابزار کمک میکند؛ اما جایگزین دانش آناتومی، مهارت جراح، کنترل مستقیم میدان عمل یا تصویربرداری حین عمل نیست. |
دستگاه نویگیشن جراحی چیست؟
نویگیشن جراحی را اغلب به «GPS اتاق عمل» تشبیه میکنند. این تشبیه برای درک اولیه مفید است: سامانه، نقشهای از آناتومی بیمار دارد، موقعیت یک ابزار را ردیابی میکند و آن را روی نقشه نمایش میدهد. بااینحال، تفاوت مهمی وجود دارد؛ نقشه نویگیشن معمولاً از CT یا MRI پیش از عمل ساخته شده و همیشه همزمان با تغییرات آناتومی بهروز نمیشود. بنابراین، نمایش لحظهای موقعیت ابزار لزوماً به معنی تصویربرداری لحظهای از بافتها نیست. [1–5]
وظیفه اصلی سیستم، ایجاد ارتباط فضایی میان سه محیط است: فضای تصویر پزشکی، بدن واقعی بیمار و ابزار جراحی. این ارتباط از طریق فرآیندی به نام «رجیستریشن» یا ثبت بیمار انجام میشود. پس از ثبت، دوربین یا حسگر سیستم میتواند حرکت ابزار و فریم مرجع بیمار را دنبال کند و نرمافزار، نوک ابزار و مسیر آن را در نماهای محوری، کرونال، ساژیتال یا سهبعدی نشان دهد.
سیستم نویگیشن جراحی چگونه کار میکند؟
۱. ورود تصاویر: تصاویر DICOM از CT، MRI یا دیگر مدالیتههای سازگار، از PACS، حافظه یا رسانه قابل پشتیبانی وارد نرمافزار میشوند.
۲. برنامهریزی: جراح میتواند هدف، نقطه ورود، مسیر ابزار، محدوده کرانیوتومی، مسیر بیوپسی یا موقعیت پیچها را برنامهریزی کند.
۳. رجیستریشن بیمار: نقاط مشخص روی تصویر با نقاط متناظر روی بیمار همتراز میشوند. این کار میتواند با فیدوشیال، لندمارکهای آناتومیک، ردیابی سطح یا تصویربرداری حین عمل انجام شود.
۴. ردیابی: در سامانههای اپتیکال، دوربین مادونقرمز مارکرهای ابزار و فریم مرجع بیمار را میبیند و موقعیت آنها را محاسبه میکند.
۵. ناوبری و راستیآزمایی: جراح موقعیت نوک ابزار را روی تصاویر بررسی میکند و در طول عمل، صحت سیستم را با نقاط آناتومیک شناختهشده و آزمون دقت کنترل میکند.
اجزای اصلی سیستم نویگیشن جراحی
| جزء | نقش در سیستم |
| ایستگاه کاری و نرمافزار | پردازش تصاویر، مدلسازی سهبعدی، برنامهریزی و نمایش موقعیت ابزار. |
| سیستم ردیابی | دوربین اپتیکال مادونقرمز یا فناوریهای دیگر برای ردیابی ابزار و بیمار. |
| فریم مرجع بیمار | مرجع ثابت برای تشخیص حرکت بیمار و حفظ ارتباط فضایی با تصاویر. |
| ابزار یا ترکر ناوبری | پروبها، ترکرهای متصلشونده به ابزار، دریل، ساکشن، ابزار بیوپسی یا پیچگذار. |
| تصاویر بیمار | CT، MRI و در برخی پیکربندیها تصاویر حین عمل؛ کیفیت و تازگی تصاویر بر عملکرد اثر دارد. |
| ابزار رجیستریشن و کالیبراسیون | برای تطبیق بیمار با تصویر، تعیین نوک ابزار و بررسی دقت پیش از استفاده بالینی. |
کاربردهای دستگاه نویگیشن جراحی
کاربرد نویگیشن به نوع نرمافزار، ابزارهای همراه، مجوزهای بازار و پیکربندی هر سامانه وابسته است. Navient در صفحه محصول و کاتالوگ رسمی برای چهار گروه اصلی معرفی شده است: جراحی کرانیال، ستون فقرات، بیوپسی و جراحی گوش و حلق و بینی. [1–3]
۱. جراحی مغز و جمجمه
در جراحیهای کرانیال، نویگیشن میتواند محل ضایعه را نسبت به سطح سر و ساختارهای عمقی مشخص کند. این قابلیت در برنامهریزی محل برش پوست، اندازه و محل کرانیوتومی، انتخاب مسیر رسیدن به تومور یا ضایعه عمقی و حفظ فاصله از ساختارهای حیاتی مفید است. در نسخههای مجهز به همجوشی تصویر، سگمنتیشن، fMRI یا تراکتوگرافی، اطلاعات عملکردی و مسیرهای ماده سفید نیز میتوانند در برنامهریزی و ناوبری دیده شوند. [3,5]
مرور نظاممند منتشرشده در سال ۲۰۲۴ نشان داد ترکیب نورونویگیشن با ابزارهایی مانند MRI یا سونوگرافی حین عمل و 5-ALA میتواند میزان برداشت کاملتر گلیوما را بهبود دهد؛ بااینحال، کاهش زمان عمل یا بهبود پیامدهای بلندمدت در همه مطالعات یکسان نبوده است. بنابراین، نویگیشن بخشی از یک راهبرد چندابزاری است و نباید بهعنوان تضمین برداشت کامل یا جلوگیری قطعی از عارضه معرفی شود. [5]
۲. جراحی ستون فقرات
در جراحی ستون فقرات، سیستم نویگیشن برای برنامهریزی و هدایت مسیر پیچهای پدیکولار، جراحیهای کمتهاجمی و از راه پوست، اصلاح دفورمیتی، موارد پیچیده یا جراحی مجدد و کنترل مسیر ابزار نسبت به کانال نخاعی و ریشهها کاربرد دارد. نمایش سهبعدی میتواند به جراح کمک کند تا مسیر پیشنهادی را قبل از ورود ابزار ارزیابی کند و در حین کار، زاویه و عمق را کنترل نماید.
شواهد مقایسهای باید با دقت تفسیر شوند. یک متاآنالیز شبکهای ۲۰۲۴ شامل ۶۱ مطالعه، ۱۷٬۰۲۳ بیمار و ۳۵٬۴۵۱ پیچ نشان داد رباتیک در اغلب شاخصهای دقت رتبه بالاتری داشت؛ ناوبری نیز در برخی پیامدها بهتر بود، اما در تمام معیارهای دقت، ایمنی یا پیامد بالینی نسبت به روش متعارف برتری آماری یکسانی نشان نداد. نتیجه عملی این است که نویگیشن میتواند کیفیت برنامهریزی و کنترل مسیر را ارتقا دهد، اما نتیجه نهایی همچنان به کیس، تصویربرداری، رجیستریشن، تکنیک و تجربه تیم وابسته است. [6]
۳. بیوپسی هدایتشده
در بیوپسی مغزی یا ضایعات عمقی، چند سؤال کلیدی وجود دارد: هدف دقیق کجاست؟ نقطه ورود مناسب چیست؟ مسیر باید از کدام ساختارها دور بماند؟ نویگیشن با برنامهریزی هدف و مسیر، نمایش امتداد ابزار و امکان بررسی چند نما، به اجرای مسیر برنامهریزیشده کمک میکند. در سیستم Navient، برنامهریزی و ناوبری مسیر بیوپسی و ابزارهای اختصاصی هدفگیری در کاتالوگ ذکر شده است. [2]
۴. جراحی گوش، حلق و بینی و قاعده جمجمه
در جراحی آندوسکوپیک سینوس و قاعده جمجمه، آناتومی متراکم و مجاورت با اربیت، عصب بینایی، شریان کاروتید و قاعده جمجمه، ناوبری را در موارد منتخب ارزشمند میکند. انجمن جراحی گوش و حلق و بینی آمریکا استفاده از جراحی رایانهیار را در موارد مناسب مانند جراحی مجدد سینوس، آناتومی تغییرشکلیافته، پولیپوز گسترده، درگیری سینوسهای فرونتال، اتموئید خلفی یا اسفنوئید، ضایعات مجاور اربیت و قاعده جمجمه، نشت مایع مغزینخاعی و تومورهای سینونازال تأیید کرده است. [7]
یک مرور نظاممند و متاآنالیز سال ۲۰۲۵ روی ۱۶ مطالعه و ۳٬۰۱۴ بیمار، جراحی آندوسکوپیک سینوس همراه با سیستم هدایت تصویری را با خطر کمتر عوارض کلی، عود و جراحی مجدد و نیز کاهش متوسط زمان جراحی و خونریزی مرتبط دانست. سطح شواهد مقاله ۳ بود و نتایج باید با توجه به انتخاب کیسها و طراحی مطالعات تفسیر شوند. [8]
| حوزه | کاربرد عملی | برداشت مبتنی بر شواهد |
| کرانیال | مکانیابی ضایعه، طراحی برش و کرانیوتومی، مسیر تومور یا ضایعه عمقی، همجوشی اطلاعات ساختاری و عملکردی. | بیشترین فایده زمانی دیده میشود که نویگیشن با تصویربرداری یا ابزارهای تکمیلی ترکیب شود؛ Brain Shift محدودیت مهم است. |
| ستون فقرات | برنامهریزی مسیر پیچ، جراحی کمتهاجمی، کنترل زاویه و عمق ابزار. | شواهد کلی مساعد اما ناهمگون است؛ برتری در همه پیامدهای بالینی یا ایمنی قطعی نیست. |
| بیوپسی | تعریف هدف، نقطه ورود و مسیر ابزار، دوری از ساختارهای حیاتی. | کیفیت رجیستریشن، تثبیت بیمار و بررسی پیوسته دقت ضروری است. |
| ENT و قاعده جمجمه | جهتیابی در آناتومی پیچیده، جراحی مجدد، ضایعات نزدیک اربیت، عصب بینایی، کاروتید و قاعده جمجمه. | برای کیسهای منتخب حمایت تخصصی و شواهد بالینی وجود دارد؛ جایگزین مهارت جراح نیست. |
مزایای سیستم نویگیشن جراحی
| نکته مهم درباره زمان عمل و پیامد بیمار راهاندازی سریع و رابط کاربری مناسب میتوانند Workflow را بهبود دهند، اما مطالعات نشان نمیدهند که نویگیشن در همه جراحیها زمان عمل را کوتاه میکند. اثر آن بر عوارض، مدت بستری یا بهبودی نیز به نوع عمل، انتخاب بیمار، تجربه تیم و فناوریهای همراه وابسته است. |
محدودیتها و نکات ایمنی نویگیشن جراحی
نویگیشن زمانی قابل اعتماد است که کل زنجیره تصویر تا ابزار درست کار کند. خطا تنها از دوربین ایجاد نمیشود؛ کیفیت اسکن، رجیستریشن، حرکت بیمار، ثبات فریم مرجع، کالیبراسیون ابزار، خمشدن ابزار، پوشاندهشدن مارکرها و تغییر آناتومی همگی میتوانند دقت نهایی را کاهش دهند.
| منبع خطا | پیامد احتمالی | اقدام کنترلی |
| خطای رجیستریشن | عدم تطابق دقیق نقاط بیمار و تصویر، خطای تمام مراحل بعدی را افزایش میدهد. | استفاده از روش ثبت مناسب، توزیع خوب نقاط و بررسی دقت روی لندمارکهای مستقل. |
| قطع خط دید اپتیکال | پوشاندهشدن دوربین، مارکر ابزار یا فریم مرجع باعث توقف ردیابی میشود. | چیدمان درست دوربین، مدیریت مسیر دست و ابزار و کنترل نشانگر وضعیت. |
| حرکت بیمار یا فریم مرجع | ارتباط بیمار با تصویر تغییر میکند، حتی اگر نمایشگر همچنان تصویر ارائه دهد. | اتصال پایدار فریم، پایش مداوم و تکرار راستیآزمایی پس از هر حرکت مشکوک. |
| Brain Shift | پس از بازشدن دورا، تخلیه CSF، برداشت تومور یا تورم، مغز نسبت به MRI پیش از عمل جابهجا میشود. | ترکیب با سونوگرافی، CT یا MRI حین عمل و تکیه بر آناتومی مستقیم و مانیتورینگ. |
| کالیبراسیون یا تغییر شکل ابزار | نوک واقعی ابزار با نوک نمایشدادهشده تطابق کامل ندارد. | کالیبراسیون، Tip Verification و کنارگذاشتن ابزار آسیبدیده یا خمشده. |
| وابستگی به آموزش و Workflow | فرایند پیچیده یا تیم کمتجربه میتواند زمان و خطا را افزایش دهد. | آموزش استاندارد، شبیهسازی، چکلیست و پشتیبانی بالینی در کیسهای اولیه. |
دقت دستگاه نویگیشن را چگونه تفسیر کنیم؟
در بروشور Navient برای سیستم ردیابی اپتیکال، «دقت کالیبراسیون ۰٫۲ میلیمتر» ذکر شده است. این عدد یک مشخصه فنی در سطح ردیابی و کالیبراسیون است و نباید با دقت نهایی بالینی یا Target Registration Error یکسان فرض شود. دقت انتهابهانتها شامل خطای تصویر، رجیستریشن، فریم مرجع، ابزار و تغییر آناتومی است. [2]
متاآنالیز ۲۰۲۴ روی ۵٬۳۱۶ پروسیجر، میانگین خطای هدف در سامانههای اپتیکال را حدود ۲٫۳۴ میلیمتر گزارش کرد؛ این عدد نیز میانگین مجموعهای از سیستمها و کاربردهاست و دقت یک مدل خاص یا هر کیس را تعیین نمیکند. در ارزیابی خرید، باید مشخص شود هر عدد دقت دقیقاً به کدام شاخص، شرایط آزمون و پیکربندی اشاره دارد. [4]
تفاوت نویگیشن جراحی، ربات جراحی و تصویربرداری حین عمل
| فناوری | کارکرد اصلی | نکته کلیدی |
| نویگیشن جراحی | موقعیت ابزار و مسیر را نسبت به تصاویر نشان میدهد؛ حرکت ابزار معمولاً توسط جراح انجام میشود. | در حالت پایه، آناتومی را بهروز نمیکند مگر به تصویربرداری حین عمل متصل باشد. |
| ربات جراحی | علاوه بر برنامهریزی، میتواند بازو یا گاید مکانیکی را در مسیر مشخص قرار دهد یا حرکت را محدود کند. | بسته به سیستم ممکن است همچنان به تصویربرداری و رجیستریشن نیاز داشته باشد. |
| CT/MRI/سونوگرافی حین عمل | تصاویر جدید از آناتومی یا وضعیت ابزار فراهم میکند و تغییرات ایجادشده حین عمل را نشان میدهد. | خودِ تصویربرداری الزاماً ابزار را هدایت نمیکند؛ میتواند با نویگیشن یکپارچه شود. |
معرفی سیستم نویگیشن جراحی Navient
Navient محصول شرکت ClaroNav Kolahi Inc. در کانادا است و بهعنوان یک سیستم نویگیشن هدایتشونده با تصویر، قابل حمل و مناسب استفاده روزمره معرفی میشود. صفحه محصول بهساز شفا تجهیز و کاتالوگ سازنده، پشتیبانی از پروسیجرهای ستون فقرات، کرانیال، بیوپسی و ENT را ذکر میکنند. [1–3]
| قابلیت | توضیح |
| کاربردهای بالینی | Spine، Cranial، Biopsy و ENT؛ قابلیت دقیق هر بسته باید با پیکربندی خریداریشده و مجوز منطقهای تطبیق داده شود. |
| ردیابی | سیستم اپتیکال مادونقرمز، نمایش زنده موقعیت ابزار، بررسی دقت نوک ابزار و مارکرهای دائمی. |
| ورود و پردازش تصویر | بارگذاری DICOM از PACS، DVD یا USB، همجوشی تصویر، سگمنتیشن و مدلسازی سهبعدی در پیکربندیهای سازگار. |
| برنامهریزی | کرانیوتومی مجازی، مسیر بیوپسی، برنامهریزی پیچ پدیکولار پیش از عمل یا حین عمل و نماهای آناتومیک و Probe-Eye. |
| رجیستریشن | لندمارک، Trace-Based Registration و فیدوشیال؛ رجیستریشن خودکار با CT یا C-arm حین عمل در پیکربندیهای سازگار. |
| ابزارها | پروبهای از پیش کالیبره، ترکرهای یونیورسال برای اتصال به ابزار، ابزارهای قابل استریل با بخار و قابل استفاده مجدد. |
| طراحی و نمایشگر | کارت باریک و قابل حمل؛ بروشور Rev B نمایشگر لمسی ۲۷ اینچ WQHD و وزن حدود ۳۰ کیلوگرم را ذکر میکند. |
| هزینههای مصرفی | در معرفی سازنده، ابزارهای اصلی قابل استفاده مجدد و نبود الزام به اقلام مصرفی اختصاصی برای Workflow پایه برجسته شده است؛ جزئیات هر قرارداد باید تأیید شود. |
| درباره ثبت سریع و Navient Air کاتالوگ Navient فرایند رجیستریشن Trace-Based را کمتر از یک دقیقه توصیف میکند و صفحه محصول بهساز نیز فناوری Navient Air را برای ثبت سریع و ساده ذکر کرده است. این اعداد و قابلیتها، ادعاهای فنی سازندهاند و زمان واقعی به نوع کیس، کیفیت تصویر، پیکربندی و تجربه تیم وابسته است. پیش از خرید، نسخه نرمافزار و روشهای رجیستریشن موجود در پکیج پیشنهادی باید مکتوب تأیید شوند. |
این سیستم برای چه مراکزی میتواند مناسب باشد؟
تصمیم خرید باید بر اساس حجم و نوع کیس، زیرساخت تصویربرداری، تعداد اتاقهای عمل، مهارت تیم و مدل خدمات پس از فروش انجام شود. مراکزی که جراحیهای پیچیده کرانیال، ستون فقرات، بیوپسی یا ENT را بهطور منظم انجام میدهند، مراکز آموزشی و بیمارستانهایی که به یک سیستم قابل جابهجایی میان اتاقها نیاز دارند، بیشترین احتمال استفاده مؤثر از چنین پلتفرمی را دارند. خرید دستگاه بدون برنامه آموزش، پشتیبانی بالینی و حجم کیس مناسب میتواند ارزش عملی سامانه را کاهش دهد.
چکلیست انتخاب و خرید دستگاه نویگیشن جراحی
| معیار | سؤال ضروری |
| ۱. دامنه کاربرد | آیا نرمافزار و ابزارهای پکیج دقیقاً پروسیجرهای مورد نیاز شما را پوشش میدهند؟ |
| ۲. مجوز و اندیکاسیون | وضعیت ثبت، مجوز بازار، Intended Use و محدودیتهای منطقهای برای مدل و اکسسوریها چیست؟ |
| ۳. سازگاری تصویربرداری | اتصال با PACS، فرمت DICOM، CT/MRI و در صورت نیاز C-arm یا CT حین عمل چگونه است؟ |
| ۴. روشهای رجیستریشن | فیدوشیال، لندمارک، Trace، اسکن سطحی و رجیستریشن خودکار در کدام پیکربندی در دسترساند؟ |
| ۵. سنجه دقت | عدد دقت به Calibration، FRE یا TRE اشاره دارد؟ در چه شرایطی و با چه فانتوم یا روش بالینی اندازهگیری شده است؟ |
| ۶. ابزار و استریلیزاسیون | چه ابزارهایی همراه سیستم هستند، چه ابزارهایی قابل ردیابیاند و چرخه استریل و عمر مفید آنها چیست؟ |
| ۷. مصرفی و هزینه مالکیت | هزینه اقلام مصرفی، سرویس، کالیبراسیون، نرمافزار، قطعات و زمان ازکارافتادگی در چند سال چقدر است؟ |
| ۸. آموزش و پشتیبانی کیس | آموزش جراح، پرستار و مهندسی پزشکی چگونه انجام میشود و در کیسهای اولیه چه پشتیبانی وجود دارد؟ |
| ۹. خدمات و SLA | زمان پاسخ، تعمیر، قطعه جایگزین، نگهداری پیشگیرانه، آپدیت و پشتیبانی از راه دور چگونه تعریف شده است؟ |
| ۱۰. امنیت و داده | سیاست نگهداری داده بیمار، اتصال شبکه، کنترل دسترسی، پشتیبانگیری و بهروزرسانی امنیتی چیست؟ |
نکات کلیدی
جمعبندی
دستگاه نویگیشن جراحی با تبدیل تصاویر پزشکی به یک مرجع فضایی قابل استفاده در اتاق عمل، به جراح کمک میکند محل هدف، مسیر دسترسی و موقعیت ابزار را بهتر ارزیابی کند. کاربرد این فناوری از جراحی مغز و بیوپسی تا پیچگذاری ستون فقرات و جراحی پیچیده سینوس و قاعده جمجمه گسترش دارد. بااینحال، ارزش واقعی سیستم نه فقط به مشخصات دوربین و نرمافزار، بلکه به رجیستریشن صحیح، راستیآزمایی دقت، آموزش تیم، تصویربرداری مناسب و خدمات مستمر وابسته است.
Navient با طراحی قابل حمل، ردیابی اپتیکال، ابزارهای قابل استفاده مجدد، روشهای مختلف رجیستریشن و نرمافزارهای برنامهریزی برای چهار حوزه اصلی معرفی شده است. برای ارزیابی دقیق، باید پیکربندی مورد نیاز، ابزارهای هر تخصص، سازگاری با PACS و تصویربرداری، شرایط استریل، خدمات، SLA و هزینه کل مالکیت بهصورت مکتوب بررسی شوند.
برای دریافت اطلاعات فنی، بررسی نیاز مرکز و انتخاب پیکربندی مناسب، از صفحه سیستم نویگیشن جراحی Navient بازدید کنید و درخواست مشاوره ثبت نمایید.
منابع
[1] Surgery Navigation — صفحه محصول شرکت بهساز شفا تجهیز — معرفی Navient، کاربردها، ویژگیها و ابزارها؛ دسترسی در ۱۶ اوت ۲۰۲۶.
[2] Navient Surgical Navigation System — Brochure Rev B — ClaroNav Kolahi Inc.؛ تاریخ اجرا ۲ آوریل ۲۰۲۴؛ کاتالوگ بارگذاریشده در وبسایت بهساز.
[3] Navient — Official Product Page — ClaroNav Kolahi Inc.؛ قابلیتها و پیکربندیهای روز؛ دسترسی در ۱۶ اوت ۲۰۲۶.
[4] Precision in Neuronavigation Systems: A Systematic Review and Meta-analysis — de Souza Santos ER et al. Arquivos Brasileiros de Neurocirurgia. 2024;43(4):e325–e336. DOI: 10.1055/s-0044-1795095.
[5] Neuronavigation in glioma resection: current applications, challenges, and clinical outcomes — Sulangi AJ et al. Frontiers in Surgery. 2024;11:1430567. DOI: 10.3389/fsurg.2024.1430567.
[6] A Network Meta-Analysis Comparing Pedicle Screw Placement Techniques — Riewruja K et al. International Journal of Spine Surgery. 2024;18(5):551–570. DOI: 10.14444/8618.
[7] Position Statement: Intra-Operative Use of Computer Aided Surgery — American Academy of Otolaryngology–Head and Neck Surgery؛ بازبینی اکتبر ۲۰۲۴.
[8] The Clinical Outcome of Image-Guided System in Endoscopic Sinus Surgery for Chronic Rhinosinusitis — Lyu K et al. Laryngoscope Investigative Otolaryngology. 2025;10(2):e70106. DOI: 10.1002/lio2.70106.
